Рояк дронове с изкуствен интелект ще наблюдава тайванските води


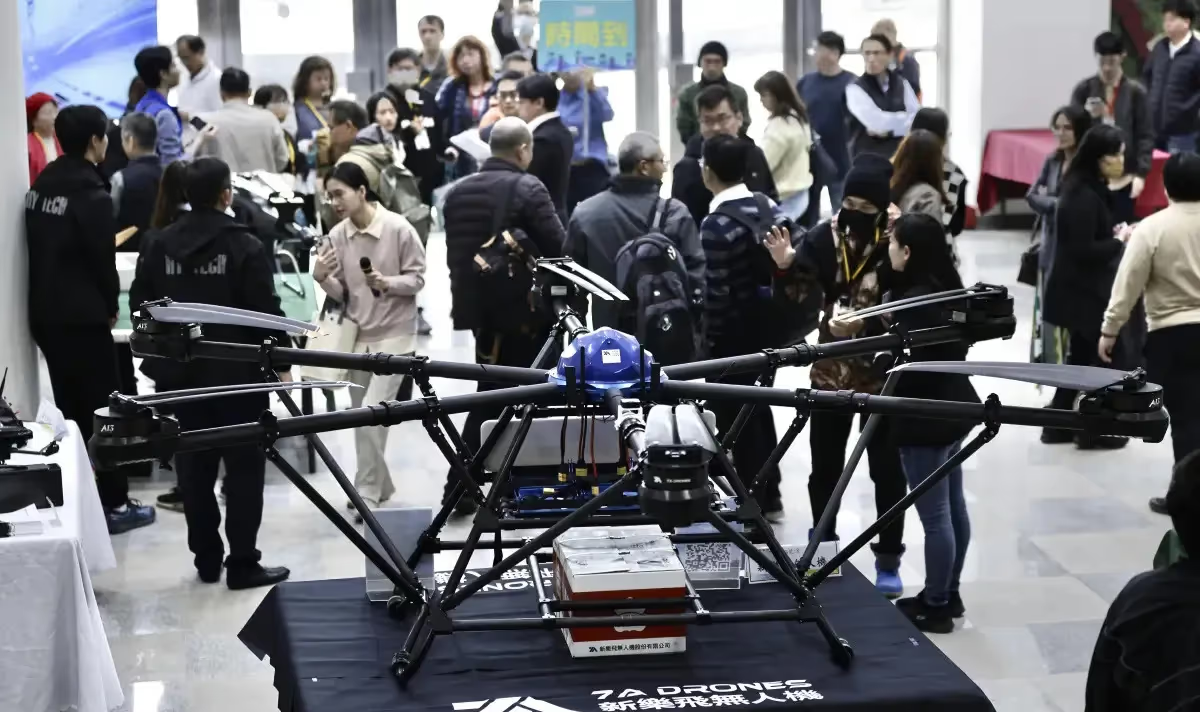
Тайван разработва система с изкуствен интелект за координация на различни видове дронове, която да осигурява широкообхватно и непрекъснато наблюдение на териториалните води. Проектът се финансира от Съвета по океанските въпроси и се изпълнява от екип на Националния университет „Чън Кун“ в Тайнан.
Разработката е част от плановете за многослойна мрежа за наблюдение на бреговата охрана. Според Съвета по океанските въпроси тя трябва да помогне на Тайван да реагира на различни форми на китайски натиск в сивата зона — действия под прага на открит въоръжен конфликт.
Екипът се ръководи от доцента по аеронавтика и астронавтика Чюе Чъ-чъ. В проекта са включени три типа дронове — Jump 20, V-Bat и Flexroter. Характеристиките им и моделите на управление се изследват чрез триизмерно моделиране, анализ на аеродинамичните параметри и симулации на полета с шест степени на свобода.
Системата използва алгоритми за многоагентно обучение с подсилване, които позволяват на отделните дронове самостоятелно да разпределят задачи, да планират маршрути и да координират действията си. Целта е машините да летят във формация и да променят поведението си според условията и поставената задача.
За повишаване на безопасността са добавени управление по схемата „водач-следващ“ и алгоритъм за динамично избягване на препятствия. При промяна на средата или поява на неочакван обект роят трябва да коригира маршрута си в реално време.
Екипът вече е завършил симулации на два едновременни полета с общо 20 дрона. За ограничаване на риска от сблъсъци в алгоритъма са заложени триизмерно изчисляване на дистанцията и минимално вертикално разстояние от 30,5 метра.
Според Съвета по океанските въпроси системата ще може да подпомага морската отбрана, спасителните операции и устойчивостта на обществото. Институцията посочва, че тя полага солидна техническа основа за изграждането на интелигентна и многослойна система за патрулиране на бреговата охрана.
Следващият етап включва тестове с хардуер в реален контур, интеграция на прототипи и изпитания на реални дронове над открити води. Целта е да се провери надеждността на координацията при различни морски условия, преди системата да бъде използвана в реални патрулни и спасителни мисии.