LADDER: нова платформа оценява AI моделите в управлението на роботи


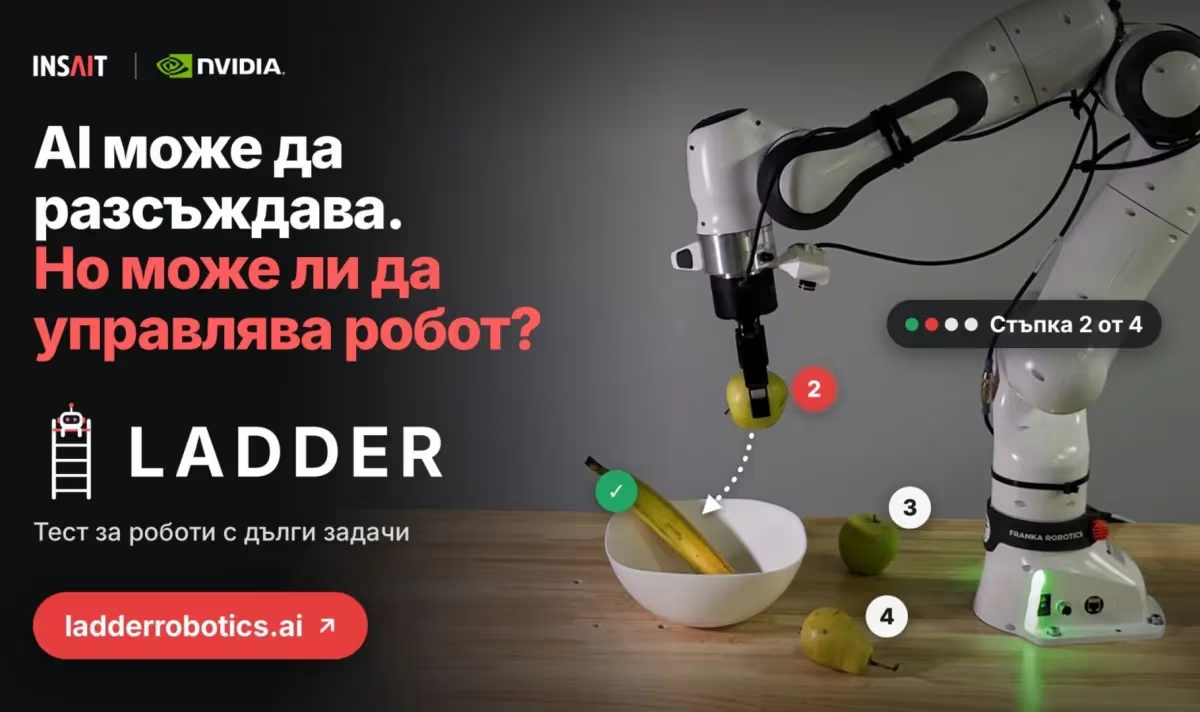
Платформата LADDER, създадена съвместно от NVIDIA и българския INSAIT към Софийския университет „Св. Климент Охридски“, оценява и сравнява как водещите AI модели управляват роботи при поредица от последователни действия. Тя е насочена към физическия изкуствен интелект, където системите трябва не само да обработват информация, но и да взаимодействат с реалната среда. Макар отделни движения или преместването на един предмет да изглеждат лесни, надеждното изпълнение на няколко задачи подред остава сериозно предизвикателство.
Първите резултати са показателни: дори най-мощните системи все още са далеч от надеждно управление на роботи. Сред водещите модели са GPT-6 Astra, Claude Opus 5.5 и Gemini 4 Argon, но и те не успяват да изпълнят значителна част от задачите. При изпитания с осем до десет последователни действия най-добрите постигат успех само в около една трета от случаите. Моделите, разработени специално за роботи, също срещат трудности: един от водещите може да премести отделен предмет, но почти никога не се справя с пет или повече последователни действия.
Друго ограничение е високата цена. При някои модели средната стойност на една успешно изпълнена задача надхвърля 6 долара, а пълното оценяване чрез близо 2000 опита би струвало около 8000 долара. Въпреки това платформата има потенциал да се превърне във важен ориентир за напредъка в роботиката и за развитието на следващите поколения интелигентни роботи. Тя е публично достъпна и ще бъде актуализирана с резултатите на нови AI модели.